主题
一键处理
4.2.2一键处理
一键处理功能模块主要是对智影系列激光扫描仪采集的原始数据提供全流程处理功能,可一键输出赋色点云、照片级点云、Mesh模型、3DGS模型等不同成果。
一键处理设置包括:点云解算及场景类型选择、点云优化、点云预处理、点云重建。用户可以使用默认参数推进数据处理,也可以结合实际场景需求,进行自定义参数配置。
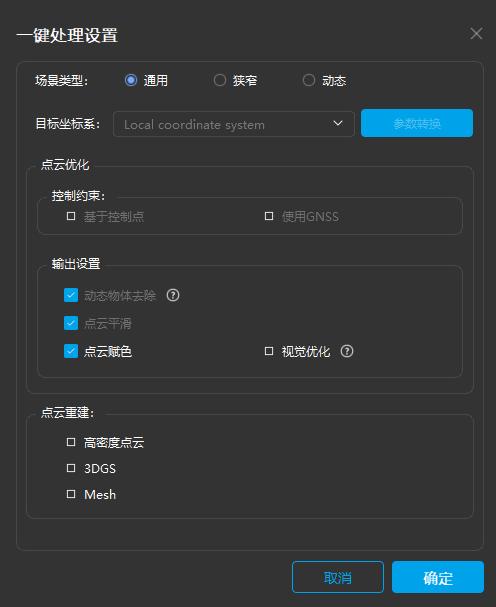
注:一键处理会对已经成功的子任务进行跳过,若要重新解算需要先使用“重置解算”功能。同时,前序算子设置会对后续算子产生影响,前序设置更改默认后续算子重新执行。
4.2.2.1点云解算及场景类型选择
原始数据添加后,算法会结合不同采集场景类型选择进行点云解算,以支持点云数据解算效果更好。其中,支持的场景类型说明如下:
通用场景:场景包含宽阔的空地和立面,如停车场、场馆等宽阔室内,或园区、广场等宽阔室外;
狭窄场景:场景包含狭长且狭小的通道,如宽度不超过1米的楼道、矿山巷道和室内小空间等;
动态场景:场景包含大量移动的行人和车辆场景,如过车的隧道、上下班高峰期街道、营业中的商场等。
图65 场景选择
4.2.2.2点云优化
点云优化功能模块,算法自动结合点云采集场景及采集策略进行数据优化,消除地图分层(软件默认执行);同时可对点云数据进行基于控制点/RTK的位置调整,生成带有绝对坐标的点云数据,并支持基于控制点优化的点云数据自动导出点云精度优化验证报告。
4.2.2.2.1基于控制点优化
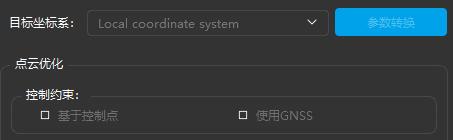
通过控制点将点云地图转换到绝对坐标系,该功能主要是将控制点加入到建图过程中执行平差操作,得到全局一致的点云地图。其中,基于控制点的优化支持两种方式。
①从点云上拾取控制点:适用于数据采集时未做控制点采集;
②从原始数据中读取:适用于数据采集时采集控制点的情况,注意使用该功能时需采集不少于3个点,推荐至少4个。
注:控制点参考坐标文件需用户自行准备导入,控制点坐标文件数据格式为txt,每一列数据的属性依次为:点号X坐标Y坐标Z坐标,中间以空格隔开。
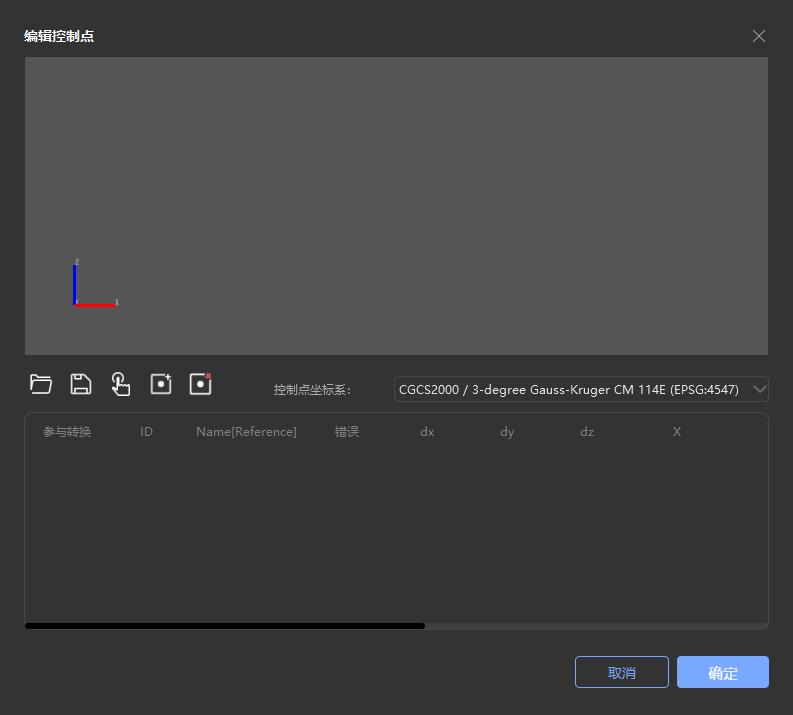
选择数据管理面板对应测站数据的GCP,鼠标右键“编辑””,弹出“编辑控制点”功能面板。其中,面板各功能说明如下:
①打开坐标文件:可打开控制点文件或者已保存的点对文件;
②保存坐标文件:将控制点面板中设置的点对对应关系保存,生成点对文件;
③拾取参考点:选中该工具后可在点云上进行选点;若不开启,则无法从点云上拾取点位。鼠标单击选中控制点信息界面中的某一行后,则可在点云视图中对该控制点进行对应参考点的拾取,并以黄色图标在图上显示拾取的参考点;
④增加点:在下方列表增加一行;
⑤删除点:选中行,则可以进行删除;
- 针对参考点来源从点云上拾取方式,具体操作说明如下:
①选择本地控制点文件打开导入到“编辑控制点”面板,“控制点坐标系”会自动计算显示该文件的真实坐标系;
②选中每一行控制点,选中“拾取参考点”按钮,在点云中拾取该控制点对应的参考点;
③参考点拾取完成后,点击“确定”按钮,则算法可执行基于控制点优化-从点云上拾取任务,并输出带有绝对坐标系的点云数据(坐标系与控制点坐标系一致)。
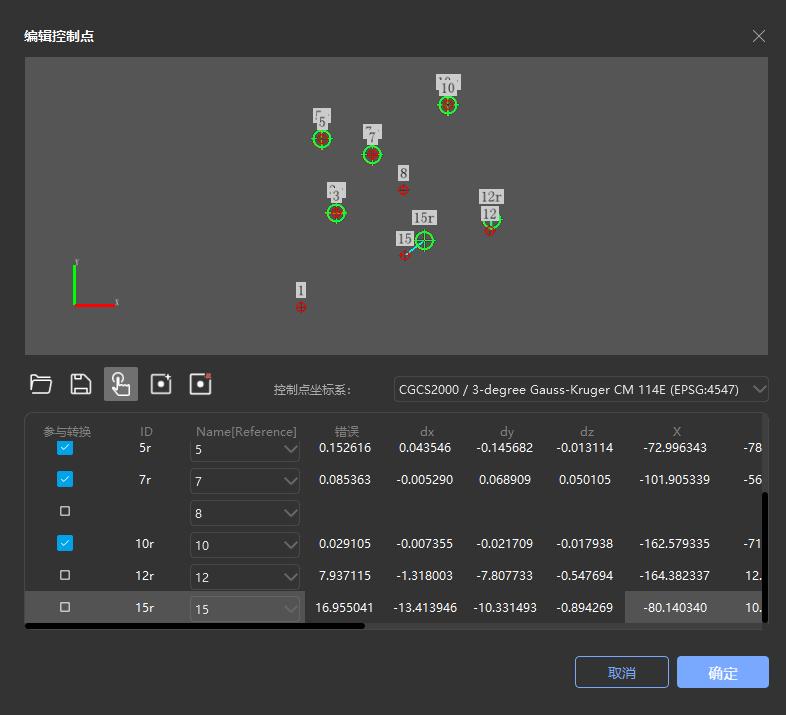
- 针对参考点从原始数据中读取的优化,具体操作说明如下:选择本地控制点文件打开导入到“编辑控制点”面板,软件自动进行参考点和控制点的匹配;勾选“参与转换”的匹配点对,点击“确定”即可保存该任务。
4.2.2.2.2基于RTK优化
通过RTK数据与激光SLAM数据深度融合解算提升数据精度,同时将点云地图转换到所选坐标系下。使用该功能的前提是在数据采集时,需搭载R200配套RTK,并在手机APP中提前登录CORS账号。
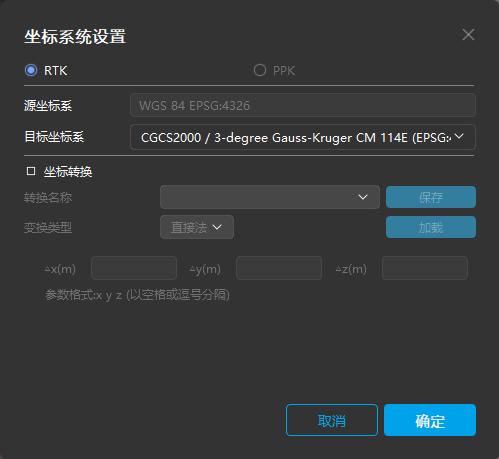
其中,目标投影坐标系将根据RTK数据进行自适应的投影推荐,用户可更改或者进行自定义坐标系。
该界面支持坐标变换,其中包含直接法(加常数)、四参数、七参数(可使用“工具-参数计算”功能计算)
基于PPK:支持PPK解算,用户需将解算后的数据放置于原始工程的pos文件夹内,并命名为PPK.txt,在界面内选择PPK方式即可进行PPK方式解算,适用于无CORS网络的区域。
转换名称可选择参数计算出的成果或者之前保存过的转换参数。
4.2.2.3动态物体去除
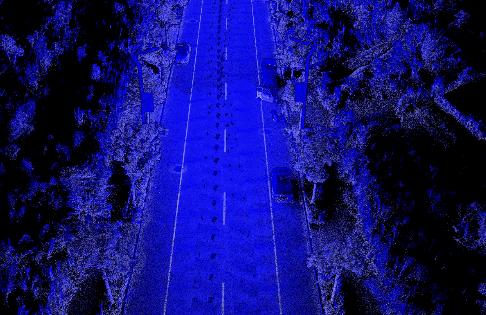
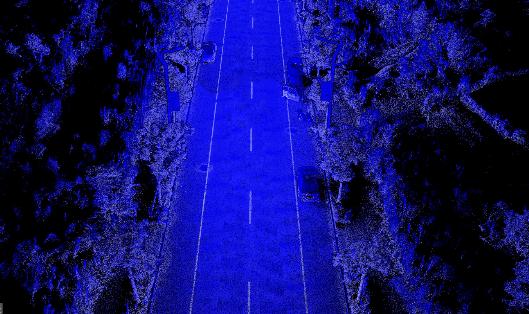
动态物体去除主要是针对点云数据中的移动物体、漂浮噪点等进行去除,使得点云数据更加平整、平面更加纤薄。
4.2.2.4点云平滑
点云平滑主要是在点云去噪的同时保留点云几何特征,降低点云厚度带来的误差提升数据精度,从而使得点云更加平滑和逼近原始表面。需注意的是,当勾选点云平滑时,为保证得到更好的点云效果软件默认执行动态物体去除。
4.2.2.5点云赋色
该功能赋予点云以彩色信息,将照片颜色赋予到点云上,使得点云数据更加生动、具有真实感。当选择点云赋色时,动态物体去除、点云平滑等必须执行。
4.2.2.6视觉优化
视觉优化主要是对图像进行位姿优化,消除赋色错位的情况,得到效果更好的赋色点云,但该功能使用将占用一定的时间和硬盘空间。
4.2.2.7点云重建
点云重建支持生成照片级点云、Mesh模型、3DGS模型。
高密度点云生成在对点云赋色后,执行了点云加密及加密赋色操作,使其与普通赋色点云相比细节化视觉表现更优,几何结构更优、纹理更保真。
Mesh模型生成主要输入是平滑赋色后的点云与视觉优化后的图像位姿,通过点云建模算法将点云生成带纹理的实景三维模型。
3DGS模型生成主要是平滑赋色后的点云与视觉优化后的图像位姿,通过3DGS算法生成3DGS模型。
注:高斯数据生产采集方案详情请阅读“大势智慧3DGS数据采集指南.pdf”
4.2.3重置解算
重置解算是对一键处理后的数据结果重置,重置后的数据将保持原始输入数据解算后的状态,其优化及处理效果将被删除。